
Công nghệ điều khiển tự động hoạt động theo nguyên lý nào?
Mục lục
- Công nghệ điều khiển tự động gồm những thành phần nào?
- Vòng điều khiển tự động hoạt động như thế nào?
- Vì sao phản hồi quyết định khả năng tự điều chỉnh?
- Bộ điều khiển quyết định hệ thống phải phản ứng ra sao?
- Công nghệ điều khiển tự động được giới hạn bởi những điều kiện nào?
- Điều gì quyết định hiệu quả của một hệ thống điều khiển tự động?
Công nghệ điều khiển tự động vận hành bằng cách thu thập thông tin từ cảm biến, xử lý tín hiệu qua bộ điều khiển rồi tác động lên đối tượng thông qua cơ cấu chấp hành. Bài viết giải thích rõ vòng điều khiển, cơ chế phản hồi, điều kiện hoạt động và những giới hạn cần lưu ý
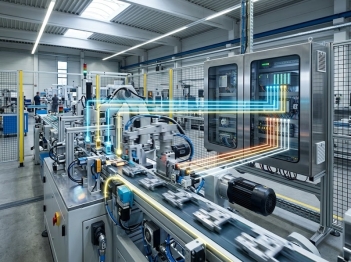
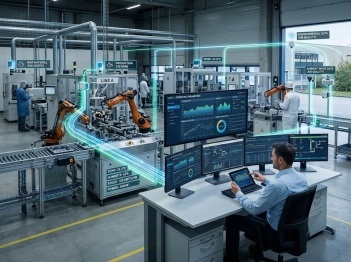
Công nghệ điều khiển tự động là cách một hệ thống tự theo dõi trạng thái của đối tượng, so sánh trạng thái thực tế với giá trị mong muốn và tạo lệnh điều khiển để đưa hệ thống về trạng thái mục tiêu. Một hệ thống cơ bản thường gồm cảm biến, bộ điều khiển và cơ cấu chấp hành, kết nối với nhau thành một chu trình xử lý liên tục
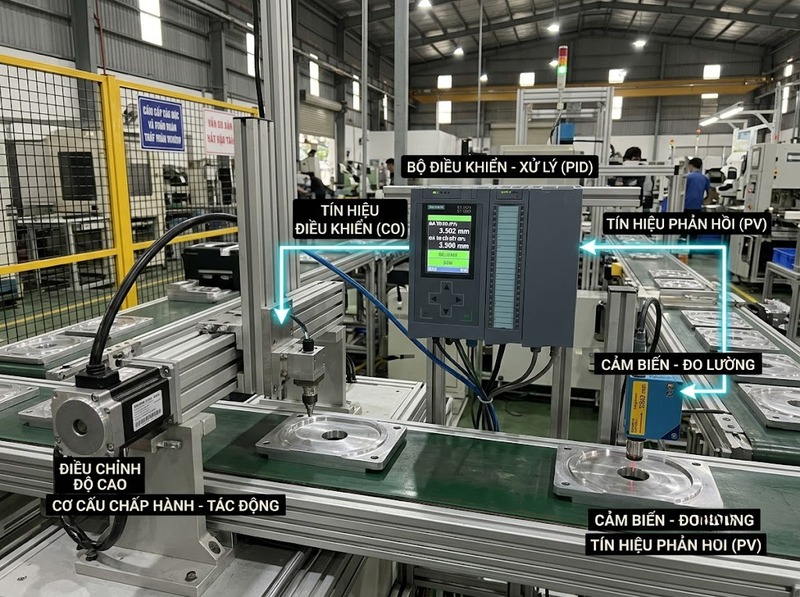
Công nghệ điều khiển tự động gồm những thành phần nào?
Về bản chất, một hệ thống điều khiển tự động có thể được nhìn như một chuỗi:
Đối tượng cần điều khiển → Cảm biến → Bộ điều khiển → Cơ cấu chấp hành → Đối tượng
Trong hệ thống có phản hồi, trạng thái đầu ra lại được cảm biến đo và đưa trở về bộ điều khiển. Nhờ vậy, bộ điều khiển không chỉ phát lệnh một lần mà liên tục điều chỉnh dựa trên trạng thái thực tế
Ba thành phần giữ vai trò trung tâm gồm:
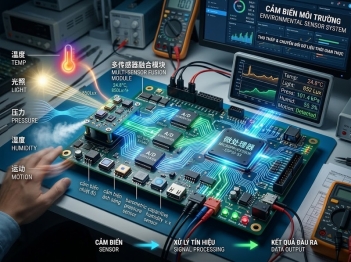
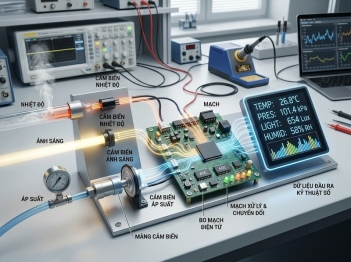
· Cảm biến: Đo các đại lượng cần kiểm soát như nhiệt độ, áp suất, mức, tốc độ, vị trí hoặc lưu lượng rồi chuyển chúng thành tín hiệu mà hệ thống có thể xử lý
· Bộ điều khiển: Nhận tín hiệu đo, xác định sai lệch giữa giá trị thực tế và giá trị đặt, sau đó tính toán tín hiệu điều khiển
· Cơ cấu chấp hành: Nhận tín hiệu điều khiển và tạo ra tác động vật lý, chẳng hạn thay đổi độ mở van, tốc độ động cơ hoặc vị trí của một cơ cấu
Điểm quan trọng là ba thành phần này không hoạt động độc lập. Hiệu quả điều khiển phụ thuộc vào việc đo đúng, xử lý đúng và tác động đúng lên đối tượng
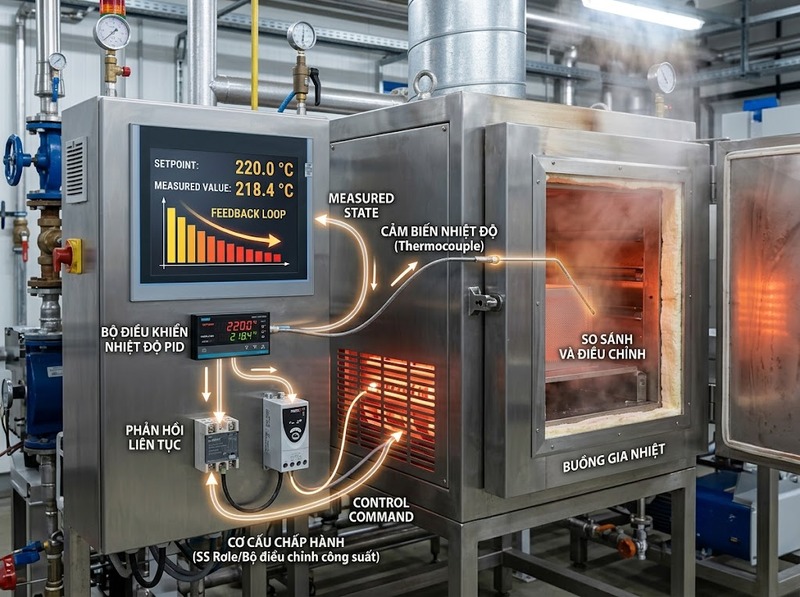
Vòng điều khiển tự động hoạt động như thế nào?
Cơ chế cốt lõi của công nghệ điều khiển tự động là vòng điều khiển có phản hồi. Có thể hình dung quá trình theo các bước sau:
1. Xác định giá trị mong muốn: Hệ thống nhận một giá trị đặt, chẳng hạn nhiệt độ cần duy trì ở mức xác định
2. Đo trạng thái thực tế: Cảm biến đo nhiệt độ hiện tại của đối tượng
3. So sánh: Bộ điều khiển xác định sai lệch giữa giá trị đặt và giá trị đo
4. Tính toán lệnh điều khiển: Dựa trên sai lệch và thuật toán điều khiển, bộ điều khiển xác định mức tác động cần thiết
5. Tác động lên đối tượng: Cơ cấu chấp hành thực hiện lệnh, chẳng hạn tăng hoặc giảm công suất gia nhiệt
6. Đo lại kết quả: Cảm biến tiếp tục đo trạng thái mới và gửi dữ liệu về bộ điều khiển
7. Điều chỉnh tiếp: Chu trình lặp lại để đưa sai lệch về mức phù hợp
Ví dụ, nếu nhiệt độ thực tế thấp hơn nhiệt độ đặt, bộ điều khiển có thể tăng tác động của thiết bị gia nhiệt. Khi nhiệt độ tiến gần giá trị đặt, mức tác động được điều chỉnh để hạn chế sai lệch và tránh điều khiển quá mức
Đây chính là điểm khác biệt quan trọng giữa điều khiển tự động và một lệnh vận hành cố định: hệ thống sử dụng thông tin phản hồi để liên tục điều chỉnh hành động của mình
Vì sao phản hồi quyết định khả năng tự điều chỉnh?
Nếu không có phản hồi, bộ điều khiển không biết đối tượng đã đạt đến trạng thái mong muốn hay chưa. Một lệnh điều khiển có thể phù hợp ở thời điểm ban đầu nhưng trở nên không phù hợp khi tải, môi trường hoặc trạng thái của hệ thống thay đổi
Phản hồi giải quyết vấn đề này bằng cách đưa thông tin về trạng thái thực tế trở lại bộ điều khiển. Khi đó, hệ thống có thể phát hiện sai lệch và điều chỉnh theo diễn biến thực tế
Có thể biểu diễn nguyên lý đơn giản bằng:
Sai lệch = Giá trị đặt − Giá trị đo
Bộ điều khiển sử dụng sai lệch này cùng với thuật toán điều khiển để quyết định tín hiệu tác động. Trong các hệ thống kỹ thuật, bộ điều khiển có thể sử dụng nhiều phương pháp khác nhau, trong đó điều khiển PID là một phương pháp phổ biến
Tuy nhiên, phản hồi không tự động bảo đảm hệ thống luôn ổn định. Nếu cảm biến đo sai, tín hiệu bị nhiễu hoặc bộ điều khiển được thiết lập không phù hợp, hệ thống có thể dao động, phản ứng chậm hoặc không đạt giá trị mong muốn
Bộ điều khiển quyết định hệ thống phải phản ứng ra sao?
Bộ điều khiển là nơi biến thông tin đo được thành quyết định điều khiển. Nhiệm vụ của nó không đơn giản là nhận tín hiệu rồi truyền thẳng đến cơ cấu chấp hành
Bộ điều khiển phải xác định mức độ và cách thức tác động dựa trên trạng thái của hệ thống. Chẳng hạn, khi sai lệch lớn, hệ thống có thể cần phản ứng mạnh hơn; khi sai lệch đã nhỏ, mức tác động cần được giảm để tránh vượt quá giá trị đặt
Một thuật toán điều khiển có thể xem xét:
· Mức sai lệch hiện tại
· Diễn biến của sai lệch theo thời gian
· Tốc độ thay đổi của đại lượng cần điều khiển
· Giới hạn của cơ cấu chấp hành
· Đặc tính động học của đối tượng
Với điều khiển PID, tín hiệu điều khiển được hình thành từ ba thành phần tỷ lệ, tích phân và vi phân. Thành phần tỷ lệ phản ứng theo sai lệch hiện tại, tích phân xét đến sai lệch tích lũy theo thời gian, còn vi phân phản ứng với xu hướng thay đổi của sai lệch
Vì vậy, thiết kế bộ điều khiển phải phù hợp với đặc tính của đối tượng. Cùng một thuật toán nhưng thông số điều khiển khác nhau có thể tạo ra đáp ứng rất khác nhau
Công nghệ điều khiển tự động được giới hạn bởi những điều kiện nào?
Một hệ thống điều khiển tự động không thể tự tạo ra kết quả vượt quá giới hạn vật lý của thiết bị và chất lượng thông tin mà nó nhận được
Thứ nhất là giới hạn đo lường. Cảm biến có phạm vi đo, độ phân giải, độ chính xác và sai số nhất định. Nếu dữ liệu đầu vào không phản ánh đúng trạng thái thực tế, bộ điều khiển cũng khó đưa ra quyết định chính xác
Thứ hai là giới hạn của cơ cấu chấp hành. Động cơ, van, bộ gia nhiệt hoặc thiết bị tương tự đều có giới hạn về công suất, tốc độ đáp ứng, hành trình và điều kiện vận hành. Bộ điều khiển không thể yêu cầu một cơ cấu thực hiện tác động vượt quá khả năng vật lý của nó
Thứ ba là giới hạn của thuật toán và cấu hình điều khiển. Một bộ điều khiển được thiết lập không phù hợp có thể gây đáp ứng chậm, dao động hoặc vượt giá trị đặt
Thứ tư là tác động từ môi trường và nhiễu. Thay đổi tải, nhiệt độ môi trường, rung động hoặc nhiễu tín hiệu có thể làm trạng thái thực tế khác với điều kiện ban đầu
Do đó, điều khiển tự động nên được hiểu là một quá trình đo lường – tính toán – tác động – phản hồi, chứ không phải khả năng tự vận hành không giới hạn
Điều gì quyết định hiệu quả của một hệ thống điều khiển tự động?
Hiệu quả của hệ thống phụ thuộc vào toàn bộ chuỗi điều khiển chứ không chỉ riêng bộ điều khiển
Một hệ thống có thể được đánh giá thông qua các đại lượng kỹ thuật như:
· Sai số xác lập: Mức chênh lệch còn lại giữa giá trị thực tế và giá trị đặt sau khi hệ thống ổn định
· Thời gian đáp ứng: Khoảng thời gian hệ thống cần để tiến đến trạng thái mong muốn
· Độ quá điều chỉnh: Mức hệ thống vượt quá giá trị đặt trong quá trình đáp ứng
· Độ ổn định: Khả năng duy trì trạng thái mà không xuất hiện dao động không kiểm soát
· Khả năng chống nhiễu: Mức độ duy trì đáp ứng khi có tác động bên ngoài
Các chỉ tiêu này thường có quan hệ đánh đổi. Chẳng hạn, tăng mức độ phản ứng của bộ điều khiển có thể giúp hệ thống đáp ứng nhanh hơn nhưng nếu cấu hình không phù hợp lại có thể làm tăng dao động hoặc độ quá điều chỉnh
Vì vậy, mục tiêu của điều khiển tự động không đơn thuần là làm hệ thống phản ứng càng nhanh càng tốt, mà là đạt đáp ứng phù hợp với yêu cầu của đối tượng, giới hạn thiết bị và điều kiện vận hành
Trong thực tế, nguyên lý trên được ứng dụng cho nhiều hệ thống như điều khiển nhiệt độ, tốc độ động cơ, mức chất lỏng, áp suất, vị trí và các quá trình sản xuất. Dù cấu trúc thiết bị khác nhau, logic nền tảng vẫn xoay quanh việc đo trạng thái, xác định sai lệch, tính toán tác động, thực hiện tác động và phản hồi kết quả
Hiểu được vòng điều khiển này giúp phân biệt rõ vai trò của từng thành phần: cảm biến cung cấp thông tin, bộ điều khiển đưa ra quyết định và cơ cấu chấp hành biến quyết định thành tác động thực tế. Khả năng tự động hóa xuất hiện chính từ việc ba khâu này được kết nối thành một vòng phản hồi liên tục
Hỏi đáp về công nghệ điều khiển tự động
Công nghệ điều khiển tự động có bắt buộc phải dùng phản hồi không?
Không phải mọi hệ thống điều khiển đều cần phản hồi, nhưng phản hồi là nền tảng của điều khiển vòng kín và cho phép hệ thống phát hiện sai lệch để tự điều chỉnh theo trạng thái thực tế
Cảm biến có vai trò gì trong điều khiển tự động?
Cảm biến cung cấp thông tin về trạng thái của đối tượng. Nếu dữ liệu đo không đủ hoặc không chính xác, bộ điều khiển sẽ thiếu cơ sở để tạo ra tác động phù hợp
Bộ điều khiển và cơ cấu chấp hành khác nhau như thế nào?
Bộ điều khiển xử lý thông tin và quyết định tín hiệu điều khiển, còn cơ cấu chấp hành nhận tín hiệu đó và thực hiện tác động vật lý lên đối tượng
Điều khiển tự động có luôn làm hệ thống ổn định không?
Không. Độ ổn định phụ thuộc vào đặc tính đối tượng, chất lượng phản hồi, thuật toán điều khiển và cách thiết lập hệ thống. Cấu hình không phù hợp có thể dẫn đến dao động hoặc đáp ứng không mong muốn

GỬI Ý KIẾN BÌNH LUẬN
Có thể bạn quan tâm
Bài xem nhiều
