
Nguyên lý cảm biến hoạt động như thế nào?
Mục lục
- Cảm biến biến đại lượng môi trường thành tín hiệu theo chuỗi nào?
- Những cảm biến dựa trên thay đổi điện trở, điện dung và điện cảm hoạt động ra sao?
- Hiệu ứng nhiệt điện, áp điện và quang điện tạo tín hiệu cảm biến như thế nào?
- Từ trường và phản ứng điện hóa được dùng làm nguyên lý cảm biến như thế nào?
- Tín hiệu cảm biến được chuyển thành dữ liệu số như thế nào?
- Những yếu tố nào quyết định cảm biến đo đúng trong thực tế?
Cảm biến hoạt động bằng cách phát hiện một đại lượng vật lý hoặc hóa học, biến đổi sự thay đổi đó thành tín hiệu điện rồi xử lý thành dữ liệu có thể đo, truyền và phân tích
Cảm biến là phần tử phát hiện một đại lượng cần đo như nhiệt độ, áp suất, độ ẩm, ánh sáng, lực, vị trí, gia tốc, nồng độ khí hoặc pH rồi biến đổi sự thay đổi đó thành một tín hiệu có thể xử lý. Vì vậy, nguyên lý cảm biến không chỉ là “phát hiện” đối tượng mà là cả một chuỗi biến đổi:
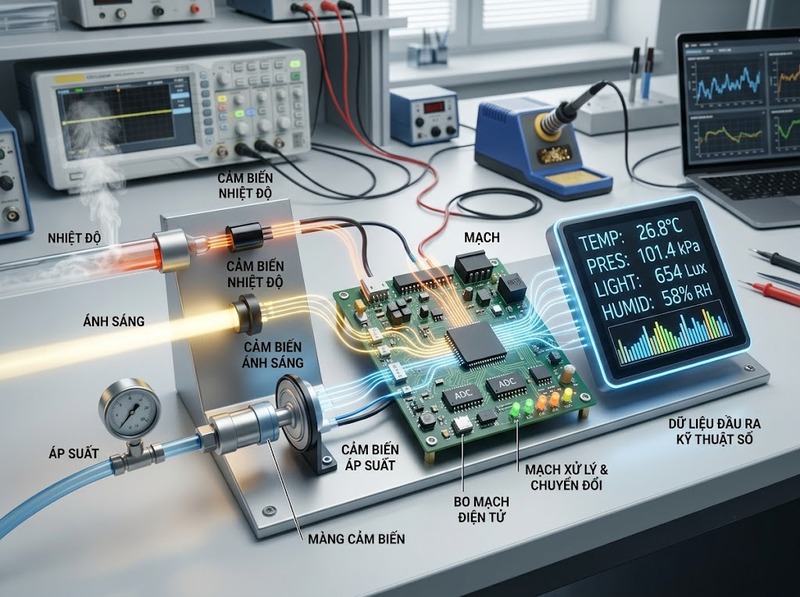
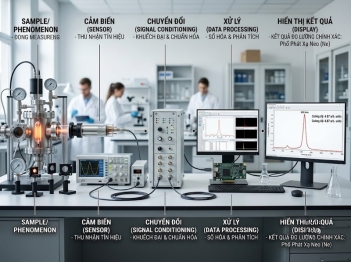
Đại lượng cần đo → phần tử cảm nhận → biến đổi vật lý hoặc hóa học → tín hiệu điện → xử lý tín hiệu → dữ liệu đầu ra
Điểm khác biệt quan trọng giữa các loại cảm biến nằm ở hiệu ứng mà chúng khai thác. Có loại làm thay đổi điện trở, điện dung hoặc điện cảm; có loại tự tạo ra điện áp nhờ hiệu ứng nhiệt điện, áp điện hoặc quang điện; cũng có loại dựa trên từ trường hoặc phản ứng điện hóa.
Cảm biến biến đại lượng môi trường thành tín hiệu theo chuỗi nào?
H2 này giúp trả lời câu hỏi cốt lõi bằng cách xác định cấu trúc chung của mọi quá trình đo, trước khi đi vào từng hiệu ứng cảm nhận cụ thể.
Về bản chất, cảm biến cần một đại lượng đầu vào và một đại lượng đầu ra có thể đo được. Đại lượng đầu vào được gọi là đại lượng đo, chẳng hạn nhiệt độ hoặc áp suất. Đại lượng đầu ra thường là điện trở, điện áp, dòng điện, điện tích, tần số hoặc một mã số sau khi chuyển đổi.
Cơ chế có thể hình dung qua bốn bước:
1. Đại lượng cần đo tác động lên phần tử nhạy: Nhiệt độ làm thay đổi điện trở, lực làm biến dạng vật liệu áp điện, ánh sáng tác động lên vật liệu quang điện hoặc từ trường làm xuất hiện điện áp Hall
2. Hiệu ứng cảm nhận tạo ra biến đổi có thể đo: Biến đổi này có thể là thay đổi điện trở, điện dung, điện cảm, điện áp, dòng điện hoặc điện tích
3. Mạch đo chuyển biến đổi đó thành tín hiệu phù hợp: Cầu đo, bộ khuếch đại, mạch dao động, mạch điều hòa tín hiệu hoặc bộ chuyển đổi tương tự–số có thể được sử dụng tùy loại cảm biến
4. Bộ xử lý biến tín hiệu thành giá trị có ý nghĩa: Vi điều khiển, PLC hoặc hệ thống đo sẽ hiệu chuẩn, lọc, tính toán và đưa ra giá trị như 25 °C, 1,2 bar hoặc 60% RH
Ví dụ, một cảm biến nhiệt điện trở không “đọc” trực tiếp con số nhiệt độ. Nhiệt độ làm điện trở phần tử thay đổi; mạch đo xác định điện trở đó; sau khi hiệu chuẩn, hệ thống mới quy đổi thành nhiệt độ.
Điều này cũng giải thích vì sao cùng đo một đại lượng nhưng hai cảm biến có thể cho tín hiệu đầu ra hoàn toàn khác nhau. Chúng có thể khai thác những hiệu ứng vật lý khác nhau nhưng vẫn thực hiện cùng một chức năng đo.
Những cảm biến dựa trên thay đổi điện trở, điện dung và điện cảm hoạt động ra sao?
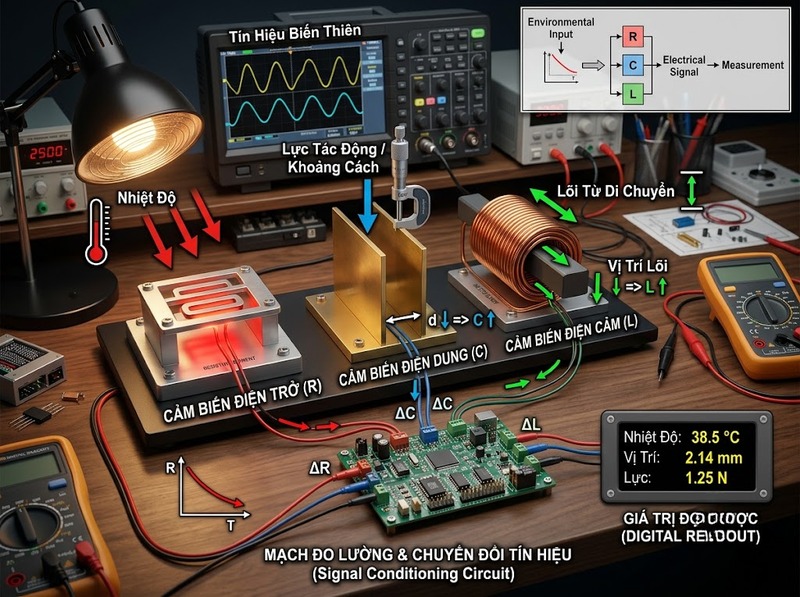
H2 này tập trung vào nhóm nguyên lý thụ động phổ biến, trong đó đại lượng môi trường không nhất thiết tự tạo ra điện áp mà làm thay đổi một thông số điện của phần tử cảm nhận.
Cảm biến điện trở
Nguyên lý là đại lượng cần đo làm thay đổi điện trở R của phần tử.
Quan hệ cơ bản của mạch là:
V = I × R
Khi dòng điện I được giữ theo điều kiện xác định, sự thay đổi R sẽ tạo ra sự thay đổi điện áp V và mạch có thể dùng điện áp này để suy ra đại lượng đo.
Một số ví dụ điển hình là RTD đo nhiệt độ, thermistor, cảm biến biến dạng và biến trở dùng để xác định vị trí. Với RTD, nhiệt độ thay đổi làm điện trở kim loại thay đổi; hệ thống đo sự thay đổi này rồi quy đổi thành nhiệt độ.
Ưu điểm của nguyên lý này là mạch đo tương đối trực tiếp. Tuy nhiên, kết quả phụ thuộc vào dòng kích thích, dây dẫn, nhiệt tự sinh và đặc tính vật liệu.
Cảm biến điện dung
Nguyên lý dựa trên sự thay đổi điện dung C. Với mô hình tụ điện phẳng lý tưởng:
C = εA/d
Trong đó ε là hằng số điện môi, A là diện tích hữu hiệu của điện cực và d là khoảng cách giữa các điện cực.
Vì vậy, khi đại lượng cần đo làm thay đổi khoảng cách, diện tích hữu hiệu hoặc vật liệu điện môi, điện dung sẽ thay đổi. Cảm biến điện dung có thể dùng để phát hiện vị trí, mức chất lỏng, độ dịch chuyển hoặc một số đặc tính của vật liệu.
Boundary quan trọng là điện dung chịu ảnh hưởng của môi trường xung quanh. Độ ẩm, vật liệu gần cảm biến và cấu hình hình học đều có thể làm thay đổi điện dung, nên thiết kế cơ khí và hiệu chuẩn có vai trò lớn.
Cảm biến điện cảm
Cảm biến điện cảm khai thác sự thay đổi điện cảm hoặc trở kháng của cuộn dây khi vị trí lõi từ, khe hở hoặc điều kiện từ trường thay đổi.
Một số cảm biến còn tạo dòng điện xoáy trong vật dẫn gần cuộn dây. Dòng điện này làm thay đổi trở kháng của cuộn dây, từ đó cho phép xác định khoảng cách hoặc sự hiện diện của vật thể.
Nhóm này thường hữu ích trong đo dịch chuyển, phát hiện kim loại và xác định vị trí vì không nhất thiết phải tiếp xúc trực tiếp với đối tượng.
Điểm cần phân biệt là cảm biến điện trở, điện dung và điện cảm đều biến đổi một tham số điện, nhưng đại lượng mà chúng nhạy nhất lại phụ thuộc vào cấu trúc phần tử cảm nhận. Không thể chỉ nhìn vào tên “cảm biến điện” để suy ra chính xác cách đo.
Hiệu ứng nhiệt điện, áp điện và quang điện tạo tín hiệu cảm biến như thế nào?
H2 này giải thích nhóm nguyên lý mà chính hiệu ứng vật lý có thể tạo ra điện áp, dòng điện hoặc điện tích từ đại lượng cần đo.
Hiệu ứng nhiệt điện
Cặp nhiệt điện hoạt động dựa trên hiệu ứng Seebeck. Khi hai vật liệu dẫn điện khác nhau tạo thành mạch có các mối nối ở nhiệt độ khác nhau, một sức điện động xuất hiện.
Vì vậy, tín hiệu của cặp nhiệt điện liên quan trực tiếp đến chênh lệch nhiệt độ, không phải tự thân là một giá trị nhiệt độ tuyệt đối. Hệ thống đo phải biết điều kiện mối nối tham chiếu và áp dụng quan hệ hiệu chuẩn để quy đổi sức điện động thành nhiệt độ.
Đây là một boundary quan trọng: cặp nhiệt điện có thể chịu nhiệt độ cao và phù hợp với nhiều môi trường công nghiệp, nhưng tín hiệu nhỏ nên mạch đo và bù mối nối cần được thiết kế phù hợp.
Hiệu ứng áp điện
Một số vật liệu áp điện tạo ra điện tích khi chịu lực hoặc biến dạng cơ học. Điện tích sinh ra thay đổi theo tác động cơ học, từ đó được mạch đo chuyển thành tín hiệu điện.
Nguyên lý này đặc biệt phù hợp với các hiện tượng biến thiên nhanh như rung động, va đập, dao động hoặc gia tốc. Với phép đo lực tĩnh kéo dài, điện tích có thể bị suy giảm do đặc tính cách điện và mạch đo, nên cảm biến áp điện không phải lựa chọn mặc định cho mọi bài toán đo lực tĩnh.
Hiệu ứng quang điện
Cảm biến quang điện sử dụng vật liệu nhạy sáng để biến đổi năng lượng ánh sáng thành thay đổi điện.
Khi cường độ hoặc bước sóng ánh sáng thay đổi, dòng điện, điện áp hoặc điện trở của phần tử quang điện có thể thay đổi theo. Photodiode là ví dụ phổ biến, trong đó dòng quang tăng theo lượng ánh sáng tới trong vùng làm việc phù hợp.
Điều đó cho phép xây dựng cảm biến phát hiện ánh sáng, tốc độ quay, vị trí, vật thể hoặc tín hiệu quang. Tuy nhiên, kết quả còn phụ thuộc vào phổ ánh sáng, hình học quang học và môi trường như ánh sáng nền.
Từ trường và phản ứng điện hóa được dùng làm nguyên lý cảm biến như thế nào?
H2 này mở rộng từ các biến đổi điện cơ bản sang hai nhóm cơ chế quan trọng nhưng vẫn nằm trực tiếp trong phạm vi câu hỏi về cách cảm biến tạo tín hiệu.
Nguyên lý Hall
Khi dòng điện chạy qua một vật liệu dẫn hoặc bán dẫn trong từ trường, điện áp Hall xuất hiện theo phương vuông góc với dòng điện và từ trường.
Bằng cách đo điện áp này, cảm biến có thể suy ra sự hiện diện hoặc cường độ từ trường. Đây là cơ sở của nhiều cảm biến vị trí, tốc độ quay, dòng điện và phát hiện nam châm.
Điểm quan trọng là tín hiệu Hall phụ thuộc vào cấu hình dòng điện, đặc tính vật liệu và từ trường, nên thiết kế thực tế cần kiểm soát hình học và nhiễu từ.
Nguyên lý điện hóa
Cảm biến điện hóa dựa trên sự thay đổi điện thế, dòng điện hoặc trở kháng do một quá trình hóa học xảy ra tại điện cực hoặc vùng nhạy.
Ví dụ, cảm biến pH khai thác sự khác biệt điện thế liên quan đến hoạt độ ion hydrogen, trong khi một số cảm biến khí dựa trên phản ứng oxy hóa–khử làm thay đổi dòng điện hoặc điện trở của phần tử nhạy.
Khác với cảm biến chỉ phụ thuộc vào hình học hoặc điện trở, nhóm điện hóa chịu ảnh hưởng đáng kể bởi thành phần môi trường, nhiệt độ, độ ẩm, tính chọn lọc của vật liệu và tuổi thọ phần tử nhạy.
Vì thế, với cảm biến hóa học, “một tín hiệu điện” chưa đủ để kết luận chính xác nồng độ. Hệ thống còn cần quan hệ hiệu chuẩn và điều kiện đo phù hợp.
Tín hiệu cảm biến được chuyển thành dữ liệu số như thế nào?
H2 này giải thích phần sau của nguyên lý đo: từ tín hiệu thô đến giá trị mà người dùng hoặc hệ thống điều khiển có thể sử dụng.
Tín hiệu do phần tử cảm biến tạo ra thường chưa phải dữ liệu cuối cùng. Một hệ thống đo có thể phải trải qua các bước:
Cảm biến → điều hòa tín hiệu → lọc → khuếch đại → ADC → xử lý → giá trị hiển thị hoặc điều khiển
Mạch điều hòa tín hiệu có nhiệm vụ đưa tín hiệu về dải phù hợp với hệ thống xử lý. Tùy cảm biến, tín hiệu có thể cần khuếch đại, tuyến tính hóa, lọc nhiễu hoặc bù sai lệch.
Nếu đầu ra là tín hiệu tương tự, bộ chuyển đổi ADC sẽ biến điện áp hoặc dòng điện thành mã số. ADC 12 bit có 2¹² = 4096 mức mã hóa, nhưng số mức này không đồng nghĩa với độ chính xác tuyệt đối của cảm biến. Độ chính xác còn phụ thuộc vào sai số cảm biến, mạch analog, nhiễu, điện áp tham chiếu và quá trình hiệu chuẩn.
Đối với tín hiệu biến thiên theo thời gian, tần số lấy mẫu cũng phải phù hợp với băng thông của tín hiệu. Theo điều kiện Nyquist lý tưởng, tần số lấy mẫu phải lớn hơn hai lần thành phần tần số cao nhất cần bảo toàn. Nếu lấy mẫu không đủ nhanh, hiện tượng aliasing có thể khiến tín hiệu sau số hóa bị hiểu sai.
Vì vậy, nguyên lý cảm biến không kết thúc ở phần tử nhạy. Một hệ thống đo tốt phải bảo toàn mối quan hệ giữa đại lượng thực tế và dữ liệu đầu ra qua toàn bộ chuỗi xử lý.
Những yếu tố nào quyết định cảm biến đo đúng trong thực tế?
H2 này xác lập boundary và practical meaning để tránh hiểu rằng chỉ cần biết hiệu ứng vật lý là có thể chọn hoặc đánh giá cảm biến.
Trước hết, cần phân biệt ba khái niệm:
· Độ nhạy: mức thay đổi của tín hiệu đầu ra khi đại lượng đo thay đổi
· Độ phân giải: mức thay đổi nhỏ nhất mà hệ thống có khả năng phân biệt
· Độ chính xác: mức độ gần của kết quả đo với giá trị tham chiếu thực
Một cảm biến có độ nhạy cao chưa chắc có độ chính xác cao. Tương tự, ADC có 4096 mức mã hóa cũng không có nghĩa cảm biến tự động phân biệt được 1/4096 toàn dải nếu nhiễu và sai số phần tử lớn hơn mức đó.
Ngoài nguyên lý cảm nhận, kết quả còn chịu ảnh hưởng bởi:
· Dải đo: cảm biến phải làm việc trong vùng đại lượng cần đo
· Độ tuyến tính: quan hệ giữa đầu vào và đầu ra có thể không hoàn toàn là đường thẳng
· Độ trễ và thời gian đáp ứng: đặc biệt quan trọng với nhiệt độ, rung động và các quá trình thay đổi nhanh
· Nhiễu và nhiễu chéo: đại lượng ngoài mục tiêu có thể làm thay đổi tín hiệu
· Điều kiện môi trường: nhiệt độ, độ ẩm, rung, hóa chất hoặc nhiễu điện từ có thể ảnh hưởng kết quả
· Hiệu chuẩn: quan hệ giữa tín hiệu điện và đại lượng thực phải được xác định bằng đặc tính của chính cảm biến và hệ thống đo
Vì vậy, không có một nguyên lý cảm biến tốt nhất cho mọi ứng dụng. Cùng đo một đại lượng, người thiết kế có thể chọn nguyên lý khác nhau tùy dải đo, tốc độ đáp ứng, môi trường, độ chính xác, khả năng tiếp xúc và cách xử lý tín hiệu.
Hiểu đúng nguyên lý cảm biến là hiểu được cách một biến đổi vật lý hoặc hóa học được chuyển thành tín hiệu có thể đo. Điện trở, điện dung, điện cảm, hiệu ứng nhiệt điện, áp điện, quang điện, Hall và điện hóa là những cơ chế tiêu biểu. Sau phần tử cảm nhận, tín hiệu còn phải được điều hòa, số hóa và hiệu chuẩn để trở thành dữ liệu có ý nghĩa. Vì thế, khi đánh giá một cảm biến, không nên chỉ hỏi “nó dùng hiệu ứng gì”, mà cần xem toàn bộ chuỗi từ đại lượng đo, cơ chế cảm nhận, điều kiện làm việc đến cách tín hiệu được chuyển thành giá trị cuối cùng.
Hỏi đáp về nguyên lý cảm biến
Cảm biến có phải lúc nào cũng tạo ra điện áp không?
Không. Đầu ra của cảm biến có thể là sự thay đổi điện trở, điện dung, điện cảm, dòng điện, điện áp, điện tích hoặc một tín hiệu số tùy nguyên lý hoạt động.
Cảm biến chủ động và thụ động khác nhau ở đâu?
Cảm biến thụ động thường cần nguồn kích thích để đo sự thay đổi của một tham số như điện trở hoặc điện dung. Cảm biến chủ động có thể tạo ra tín hiệu điện trực tiếp từ hiệu ứng vật lý, chẳng hạn cặp nhiệt điện hoặc phần tử áp điện, dù hệ thống thực tế vẫn có thể cần mạch nguồn và điều hòa tín hiệu.
Vì sao cùng đo nhiệt độ nhưng có nhiều loại cảm biến khác nhau?
Vì nhiệt độ có thể được phát hiện qua nhiều hiệu ứng khác nhau, chẳng hạn thay đổi điện trở của RTD hoặc thermistor và sức điện động của cặp nhiệt điện. Mỗi nguyên lý có dải làm việc, độ nhạy, tốc độ đáp ứng và giới hạn riêng.
Biết nguyên lý cảm biến có đủ để chọn cảm biến không?
Chưa đủ. Việc lựa chọn còn phải xét dải đo, độ chính xác, độ phân giải, thời gian đáp ứng, môi trường, cách lắp đặt, tín hiệu đầu ra và yêu cầu hiệu chuẩn của hệ thống.

GỬI Ý KIẾN BÌNH LUẬN
Có thể bạn quan tâm
Bài xem nhiều
